Foxtech Robot | Профессиональный поставщик робототехнических решений для геодезических работ и уборки с 2014 года


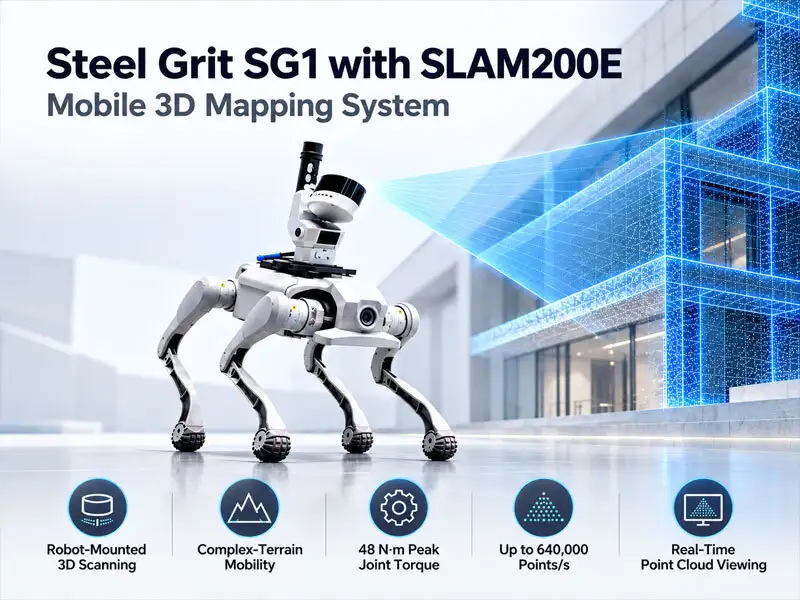
Четвероногий робот Steel Grit SG1 с лидарным сканером SLAM200E для мобильного 3D-картирования и документирования промышленных площадок.
KEY FEATURES:
- Роботизированное 3D-сканирование
- Передвижение по сложному рельефу
- Максимальный крутящий момент в шарнире: 48 Н·м
- Интерфейсы SDK и ROS 2
- До 640 000 точек в секунду
- Визуализация облака точек в реальном времени
- Двойные панорамные камеры
- Сверхточные измерения
- Реконструкция 3D-карты
5.0
design customization
Please fill out the form below to request a quote or to request more information about us. Please be sure to upload customized requirement documents or pictures, and we will get back to you as soon as possible with a response. we're ready to start working on your new project, contact us now to get started.
Пожалуйста, заполните форму ниже, чтобы запросить цитату или запросить дополнительную информацию о нас. Пожалуйста, будьте максимально подробны в вашем сообщении, и мы вернемся к вам как можно скорее с ответом. Мы готовы начать работать над своим новым проектом, свяжитесь с нами сейчас, чтобы начать.
Описание продукта
Steel Grit SG1 с SLAM200E — это 12-степенной четвероногий робот, сочетающий в себе 3D-сканер LiDAR для мобильного сбора пространственных данных. SG1 перемещает сканер по лестницам, склонам и неровной местности, а SLAM200E захватывает изображения LiDAR и панорамные снимки для 3D-картирования и реконструкции сцены.
IDEAL FOR:
Составление карт промышленных площадок, документирование объектов, 3D-моделирование, сбор данных, связанных с инспекцией, исследования в области робототехники и разработка мобильных сканирующих устройств.
Подробная информация о товаре
SG1 представляет собой мобильную платформу с пиковым крутящим моментом в суставах 48 Н·м, локомоцией на основе обучения с подкреплением и поддержкой SDK. Установленный на роботе SLAM200E добавляет визуализацию облака точек в реальном времени, две панорамные камеры и встроенную обработку данных, помогая пользователям собирать пространственные данные по мере перемещения робота в рабочей зоне.
KEY FEATURES:
- Роботизированное 3D-сканирование
SG1 перемещает SLAM200E по рабочей зоне, сочетая передвижение на четвероногих животных с сбором пространственных данных на основе LiDAR.
- Передвижение по сложному рельефу
SG1 обеспечивает непрерывное преодоление лестничных пролетов высотой до 16 см и работу на стандартном уклоне 30° при заданных условиях.
- Максимальный крутящий момент в шарнире: 48 Н·м
Двенадцать мощных шарнирных приводов обеспечивают быстрое и точное перемещение по лестницам, склонам и неровной поверхности.
- Интерфейсы SDK и ROS 2
SG1 предоставляет ресурсы для разработки систем управления роботами, доступа к данным и интеграции с настраиваемыми рабочими процессами сканирования.
- До 640 000 точек в секунду
SLAM200E собирает плотные данные LiDAR для получения детализированных облаков точек и 3D-реконструкции.
- Визуализация облака точек в реальном времени
SLAM200E обрабатывает данные сканирования непосредственно на борту и отображает результаты картографирования во время сбора данных.
- Двойные панорамные камеры
Две панорамные камеры с разрешением 12 Мп захватывают данные изображений для создания цветных облаков точек, панорам и реконструкции 3D-сцены.
- Сверхточные измерения
SLAM200E обеспечивает относительную точность 5 мм на расстоянии до 60 м и 1 см на расстоянии до 100 м. При использовании RTK или GCP абсолютная точность может достигать 2 см.
- Реконструкция 3D-карты
SLAM200E объединяет данные облака точек и панорамных изображений для реконструкции 3D-сцен для цифровых заводов, BIM-моделирования и документирования строительных площадок.
YOUR PURCHASE INCLUDES:
1× Четвероногий робот Steel Grit SG1
1× Лазерный сканер SLAM200E
1 сменная батарея для SG1
1× Зарядная док-станция для SG1
1× Адаптер питания для SG1
1× Кабель питания адаптера для SG1
1× Руководство пользователя SG1
1× Транспортировочный кейс SG1
1× Набор инструментов SG1
4 противоскользящие накладки на ножки
{{item.score}} Звезды
{{item.pre}}%
{{item.nickname ? (item.nickname.slice(0, 2) + '*****') : item.source === 1 ? 'mall buyer' : '--'}}
{{item.comment_time}}
Review in the {{item.country}}
{{itemAttr.params_key}}: {{itemAttr.params_value}}
Отправьте свой запрос
Рекомендуется
Свяжитесь с нами
Просто оставьте свой адрес электронной почты или номер телефона в контактной форме, чтобы мы могли выслать вам бесплатную смету на наши разнообразные дизайнерские решения.
Сопутствующие товары
Мы — компания Foxtech Robotics, профессиональная и динамично развивающаяся компания, специализирующаяся на геодезической отрасли и применении интеллектуальной автоматизированной робототехники.
QUICK LINKS
PRODUCTS
Свяжитесь с Foxtech Robotics
№ 108-А, 1 этаж, заводское здание № 1, индустриальный парк Хайландэ, ул. Цайчжи, 35, индустриальная зона Сицин Сюэфу, Тяньцзинь, Китай.
Авторские права © 2026 Huixinghai Technology (Tianjin) Co., Ltd | Карта сайта